产业动态
智慧城市的边缘人工智能:从洞察到认知行动
本白皮书解释了边缘人工智能和物理人工智能如何帮助城市超越被动监控。它展示了城市基础设施如何感知、推理并根据公共安全、交通和基础设施管理的实时条件采取行动。您将学到什么:从智慧城市到认知城市的转变如何依赖于推理和行动的基础设施,而不是仅监控的基础设施。
搜索标题、正文、作者、公司与来源。
本白皮书解释了边缘人工智能和物理人工智能如何帮助城市超越被动监控。它展示了城市基础设施如何感知、推理并根据公共安全、交通和基础设施管理的实时条件采取行动。您将学到什么:从智慧城市到认知城市的转变如何依赖于推理和行动的基础设施,而不是仅监控的基础设施。
本文由 COMSOL 为您带来。如今,没有人会对两天、一日甚至当天的包裹递送视而不见。尽管出现了大量的本地履行和配送中心来满足需求,但送货卡车仍然需要进行相当长的行驶,通常需要经过高速公路。
人类应该如何与生成人工智能相关?我们如何或者应该如何将大型语言模型(LLM)视为一个人?如果人工智能变得有意识,我们怎么知道?认为人工智能有一天会拥有道德权利是否有意义?这些都是剑桥大学莱弗休姆智能未来中心的哲学家亨利·谢夫林所关心的认知和伦理问题。
如果您曾经想知道克劳德和类似的人工智能代理如何在几秒钟内回答复杂的问题以及他们从哪里获得信息,那么您并不孤单。作为旧金山 Anthropic 公司(Claude 背后的人工智能研究公司)的一名工程师,Gurmeet Saran 每天都在努力寻找答案。
本白皮书为机器人专家和控制工程师提供了关于如何将运动规划和运动跟踪分离以保持人形机器人的专业运动风格的全面概述,以及为什么自适应速度感知控制对于缩小模拟与现实部署之间的差距至关重要。
正如最近的研究文章“重新审视边缘人工智能:机遇与挑战”中所解释的那样,当今的工程师面临着人工智能硬件复杂性前所未有的加速。本文探讨了边缘人工智能的快速增长及其带来的挑战,包括资源限制、模型架构限制以及边缘人工智能部署的网络需求。
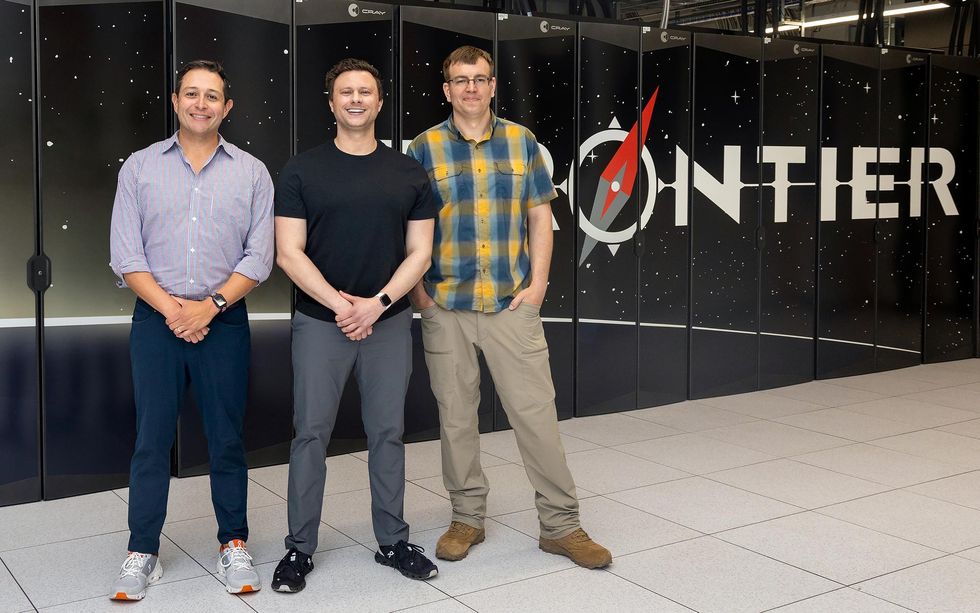
如果说有什么地方是人工智能的禁区,那么核电站的控制室听起来肯定就是其中之一。核工业历来都是谨慎且规避风险的——考虑到事故或错误可能造成的灾难性后果,这是可以理解的。即使训练有素的管理人员也难以应对核反应堆操作的复杂性。
本白皮书为机器人研究人员和工程师提供了一个新的大规模动作捕捉数据集的概述,该数据集旨在缩小限制人形机器人学习的数据差距。它还展示了在数据集上训练的策略如何转移到真正的人形机器人。